
Eyeware, sponsor et exposant de la conférence Human-Robot Interaction (HRI) 2019 à Daegu, en Corée du Sud
La conférence internationale Human-Robot Interaction réunit les meilleurs chercheurs du monde entier et leur offre l'occasion de présenter leurs projets innovants. Elle est consacrée aux échanges d'idées sur les dernières avancées technologiques en interaction homme-robot (HRI). À une époque rythmée par le progrès technologique, ce rendez-vous annuel est une occasion précieuse de suivre les dernières découvertes du domaine. Surtout, il inspire et soutient la recherche pluridisciplinaire.
# Le thème de HRI 2019 : l'interaction homme-robot collaborative
Si l'édition de l'an dernier à Chicago avait pour thème « Robots for Social Good », celle de cette année était consacrée à la « Collaborative HRI ».
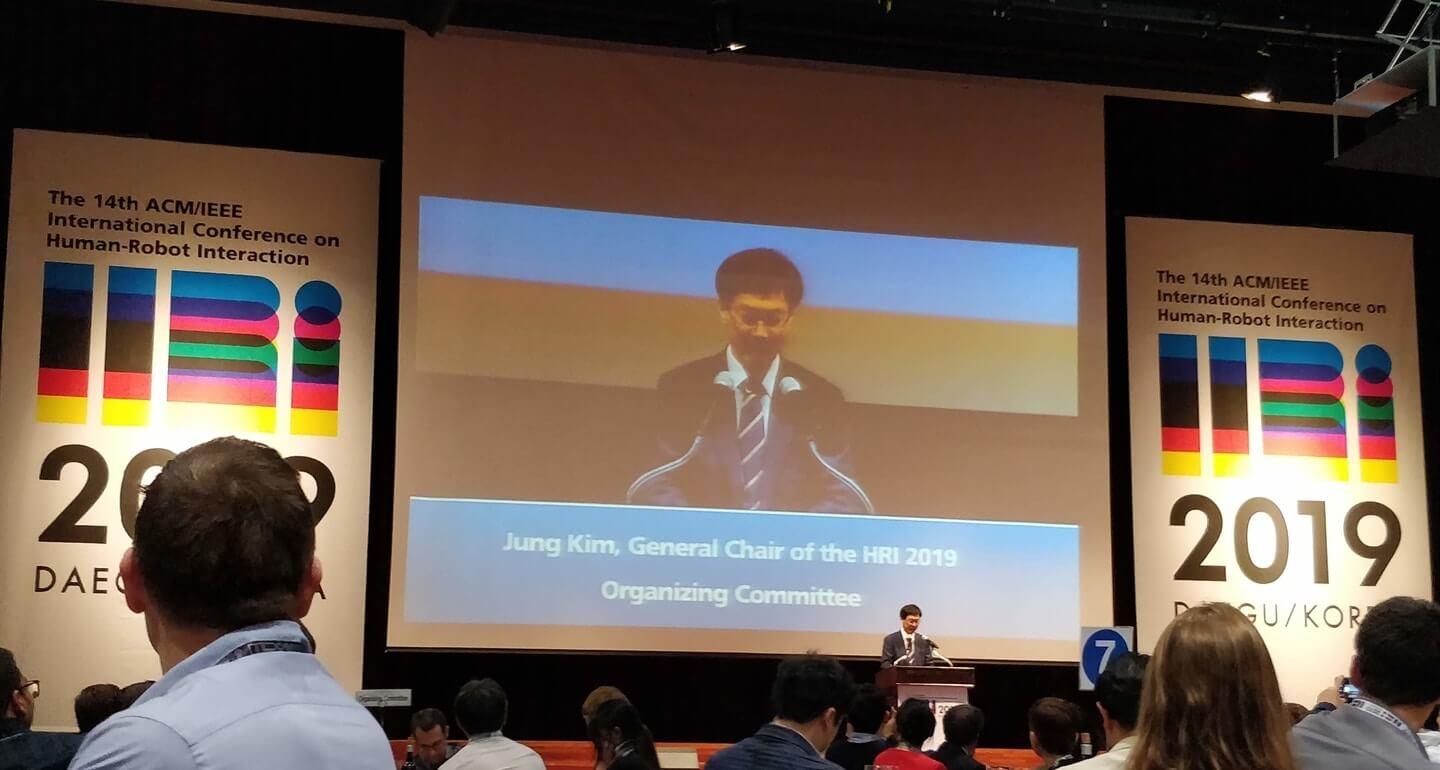 Jung Kim, président de HRI 2019, prononce un discours lors du dîner
Parmi les intervenants principaux de HRI, nous retenons :
Kyu Jin Cho – conférencier émérite de l'Université nationale de Séoul. Il explore de nouvelles conceptions de robots souples, dont un robot sauteur sur l'eau, des robots origami et un robot souple portable pour la main, l'Exo-Glove Poly, qui a été relayé par plus de 300 médias.
Janet Vertesi – chercheuse postdoctorale à la Society of Fellows in the Liberal Arts de l'Université de Princeton et chargée de cours en sociologie. Ses recherches portent principalement sur les équipes de vaisseaux spatiaux robotisés de la NASA, et sur la manière dont les facteurs organisationnels influencent et reflètent les activités et les résultats scientifiques des planétologues.
Jangwon Lee – doctorant en informatique musicale au Music and Audio Computing Lab. Chercheur en musique, il s'intéresse à l'interaction musicale sur mobile, et plus précisément à la manière dont les nouvelles méthodes d'interaction et les contraintes des appareils mobiles peuvent servir l'expressivité de la musique informatique. Il est aussi membre du groupe coréen peppertones, animateur de télévision et chercheur en informatique musicale.
Gil Weinberg – docteur en Media Arts and Sciences du MIT. Ses recherches portent sur le développement de la créativité artificielle et de l'expression musicale pour les robots et les humains augmentés. L'interaction homme-robot et les technologies musicales sont au cœur de ses analyses et de ses applications.
Interaction entre humains et peluches sur le stand d'Eyeware à la conférence HRI2019
Lors de l'International Conference on Human-Robot Interaction 2019, Eyeware a présenté GazeSense, son logiciel de suivi oculaire 3D, pour permettre l'interaction entre les humains et des objets inanimés. Grâce au seul suivi du regard, les visiteurs ont interagi avec Extremely Rabbit et Grizzly Bear sur le stand d'Eyeware.
 Jung Kim (président de HRI 2019) interagit avec Grizzly Bear
En tant que sponsor Silver de la conférence HRI 2019 en Corée du Sud, Eyeware a participé activement à l'événement. L'image ci-dessous montre notre collègue Bastjan Prenaj, CBDO de l'entreprise, en pleine démonstration du logiciel GazeSense 3D. Lorsque Bastjan porte son attention sur Extremely Rabbit, celui-ci se met à interagir avec lui et réclame toute son attention. Grizzly Bear, de son côté, avait l'humeur charmeuse pendant la conférence : chaque fois que quelqu'un le regardait, il lui servait la célèbre réplique de drague de Joey Tribbiani : #HowYOUdooin ? Vous vous demandez comment cette interaction entre les peluches et le public est possible ? Découvrez ci-dessous le fonctionnement de GazeSense 3D, qui a rendu ce scénario possible.
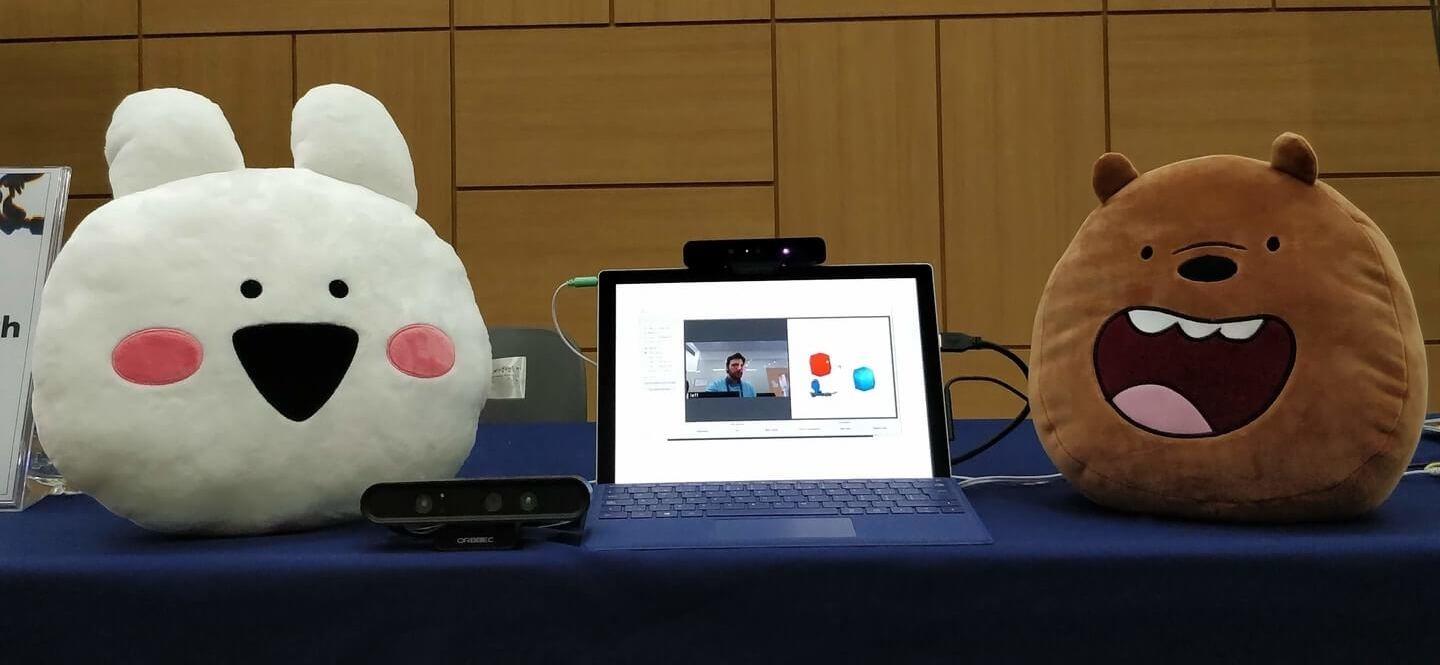 Le dispositif de démonstration GazeSense 3D d'Eyeware avec Extremely Rabbit et Grizzly Bear
Comment fonctionne GazeSense 3D ?
GazeSense 3D est un logiciel de suivi oculaire pour caméras à capteur de profondeur. Il peut suivre l'attention portée à des objets d'intérêt dans un espace ouvert. Dans le scénario de démonstration présenté à la conférence HRI, le logiciel captait le regard et l'attention du visiteur pour déclencher un comportement interactif chez les peluches. Extremely Rabbit et Grizzly Bear « parlaient » lorsque l'utilisateur les regardait. Avec d'autres objets à la place des peluches, l'interaction aurait pu être la même.
 Écran de gauche : Bastjan utilisant la fonction de suivi du regard 3D de GazeSense
Écran de droite : visualisation 3D du regard de Bastjan sur les objets identifiés
Dites-nous quelles autres perspectives ou solutions appliquées du suivi oculaire 3D vous aimeriez découvrir, en nous écrivant à contact@eyeware.tech ou en nous mentionnant sur l'un de nos réseaux sociaux. Retrouvez-nous sur Twitter, Facebook ou LinkedIn.